Полётный контроллер для FPV-дрона в 2026 году выбирают так: размер под раму (30,5, 20 или 25,5 мм между отверстиями), процессор F405 для обычного квадрокоптера или H743 для самолёта, навигации и сложной автоматики, гироскоп ICM-42688-P, флеш-память для логов от 8 МБ и отдельный BEC на 9–10 В под цифровое видео. Процессор влияет на полёт меньше, чем кажется: важнее для сборки число UART и разводка платы. Ниже по порядку: как выбрать, что на какой порт паять и как прошить.
Что делает полётный контроллер
Полётный контроллер — плата с процессором и гироскопом. Несколько тысяч раз в секунду он сравнивает, как дрон вращается, с тем, что пилот задаёт стиками, и пересчитывает обороты моторов. Команды приходят с приёмника, а моторами контроллер управляет через регуляторы ESC. Ещё он рисует OSD поверх видео, пишет логи и, если подключён GPS, умеет вернуть дрон домой. Общая схема FPV-дрона, где контроллер лишь одна из деталей, есть в материале «Что такое FPV-дрон».
Десять с лишним лет назад на этом месте стояли совсем другие платы. KK2 от HobbyKing на 8-битном процессоре Atmel настраивалась кнопками и экранчиком прямо на плате. MultiWii собирали на Arduino, а первые гироскопы брали из контроллеров Nintendo Wii, отсюда и название. APM 2.x на ATmega2560 работала с прошивкой ArduPilot, но её памяти не хватило: последняя версия, которая на неё помещается, Copter 3.2.1, для самолётов Plane 3.3.0. DJI Naza-M была закрытым контроллером с GPS и настраивалась фирменной программой. Из MultiWii выросли 32-битные Baseflight и Cleanflight, а от Cleanflight отделились Betaflight и INAV. Все современные контроллеры FPV-дронов работают на 32-битных процессорах STM32 и их аналогах.
F405, F722 или H743
Цифры в названии означают семейство процессора STMicroelectronics. Платы на одном процессоре с одинаковым гироскопом летают практически одинаково, а отличаются памятью, числом портов и тем, сколько запаса остаётся под функции, которые появятся в следующих версиях прошивки. Это и есть выбор.
| F405 | F722 | H743 | |
|---|---|---|---|
| Ядро и частота | Cortex-M4, 168 МГц | Cortex-M7, 216 МГц | Cortex-M7, 480 МГц |
| Флеш-память | 1 МБ | 512 КБ | 2 МБ |
| Оперативная память | 192 КБ | 256 КБ | 1 МБ |
| UART в процессоре | 6 | 8 | 8 |
| Инверсия сигнала на UART | нет, нужен внешний инвертор | есть | есть |
| Цикл PID в Betaflight по таблице разработчиков | 4 кГц, DShot300 | 4 кГц, DShot300 | 8 кГц, DShot600 |
| Для чего брать | квадрокоптеры 3–7", фристайл, гонки | то же, если нужно больше портов | самолёты, навигация, ArduPilot, больше четырёх моторов |
Число UART в таблице относится к самому процессору. На плату производитель выводит не все: у SpeedyBee F405 V5 их шесть, у Holybro Kakute H7 V2 тоже шесть, причём один занят модулем Bluetooth.
Строка про инверсию касается приёмников FrSky и Futaba с протоколом SBUS. У F4 встроенного инвертора нет, поэтому SBUS подключают только к площадке, рядом с которой производитель поставил внешний инвертор. F7 и H7 переворачивают сигнал сами на любом UART. Приёмникам ExpressLRS инверсия не нужна.
Кроме STM32 встречаются AT32F435 (288 МГц, 1 МБ) и STM32G4. В требованиях Betaflight к производителям оба названы предпочтительными для недорогих и маленьких плат, а H743 для плат с большим числом выходов. На F4 и F7 разработчики больше не принимают новые конструкции с числом моторов больше четырёх: не хватает таймеров. Процессор F411 с 28 сентября 2026 года не принимается в новых платах из-за малого числа выводов и памяти. Старые платы на F411 Betaflight продолжает поддерживать, а вот INAV после версии 7 для них не выходит.
Что брать в 2026 году? Для квадрокоптера F405. Плат на нём больше всего, и они дешевле. Oscar Liang в обзоре контроллеров за октябрь 2026 года пишет прямо: в реальном полёте разница между процессорами очень мала. F722 имеет смысл, когда на F405 не хватает портов. H743 берут под INAV и ArduPilot на самолёт, под GPS, телеметрию и камеру одновременно, а в Betaflight 2026.6 на H7 и G4 появилась поддержка шины CAN для GPS-модулей DroneCAN.
Стек, AIO и монтажные размеры
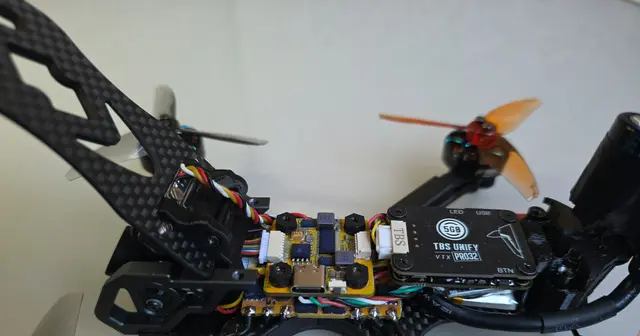
Стек — это полётный контроллер, установленный на стойках над отдельной платой регулятора 4-в-1. Платы соединяются шлейфом, обычно на восемь проводов: плюс аккумулятора, земля, датчик тока, телеметрия регулятора и четыре сигнала моторов. Сгорел регулятор — меняется только он. AIO (all-in-one) объединяет контроллер и регулятор на одной плате: легче и компактнее, но при поломке выбрасывается всё.
| Расстояние между отверстиями | Где ставят | Что обычно продаётся |
|---|---|---|
| 30,5×30,5 мм | 5" и больше, самолёты | стеки с регулятором 50–70 А на мотор |
| 25,5×25,5 мм | тинивупы и синевупы 2–3" | AIO-платы |
| 20×20 мм | 3–4" и компактные 5" | стеки и AIO на 35–45 А |
| 16×16 мм | самые лёгкие сборки | AIO-платы вроде Flywoo GN405 Nano |
Размер считают по центрам отверстий, а не по краю платы: у SpeedyBee F405 V5 при посадке 30,5 мм сама плата 39×39 мм. Сверяйте с рамой оба числа. Регулятор подбирают под моторы и аккумулятор: какой ток тянут моторы разного KV на 4S и 6S, мы считали в статье о моторах.
Для примера, SpeedyBee F405 V5 OX32: контроллер на F405 с гироскопом ICM-42688-P, 16 МБ памяти под blackbox и шестью UART, регулятор 55 А на канал под 3–6S. Производитель уже пометил этот стек как снятый с производства, но он продаётся и в сборках встречается часто.
Гироскоп: ICM-42688-P, BMI270 и IIM-42652
Гироскоп влияет на полёт сильнее процессора. Долгое время стандартом был MPU6000, но его больше не выпускают. Сейчас разработчики Betaflight называют эталоном TDK ICM-42688-P и требуют для него отдельный стабилизатор питания на плате. Запасной вариант, если ICM-42688-P нет на складе, ST LSM6DSK320X.
BMI270 от Bosch разработчики не рекомендуют: его гироскоп не откалиброван, и после резкого манёвра оценка угла может уйти на 5–10 %, пока акселерометр её не поправит. В режиме Angle дрон после флипа какое-то время висит с небольшим креном. В акро этого почти не видно. Ещё BMI270 отдаёт данные с частотой 3,2 кГц против 8 кГц у ICM-42688-P, поэтому и цикл PID на нём не выше 3,2 кГц. Многие удачные платы на BMI270 летают хорошо, просто для новой покупки выбор очевиден.
С IIM-42652 связана ловушка при обновлении. До версии 2026.6 Betaflight неверно задавал шкалу этого гироскопа, и в 2026.6 её поправили. Подобранные раньше PID после перепрошивки уже не подходят: их сбрасывают к заводским и подбирают заново, до первого взлёта. Что именно поменялось, разобрано в инструкции по Betaflight.
Тип гироскопа пишут в характеристиках, но производители меняют его между ревизиями одной платы. Проверить свою плату можно во вкладке Setup приложения Betaflight или командой status в CLI.
Питание: BEC на 5 и 10 вольт
Полётный контроллер получает питание от аккумулятора и раздаёт его периферии через встроенные стабилизаторы (BEC). На плате обычно есть такие площадки:
| Площадка | Для чего | На что смотреть |
|---|---|---|
| VBAT | напряжение аккумулятора без стабилизации | только для устройств, рассчитанных на это напряжение |
| 9V или 10V | цифровые видеомодули, камеры | ток от 2 А |
| 5V | приёмник, GPS, светодиоды, пищалка | от 1 А, лучше 1,5–2 А |
| 4V5 | приёмник и GPS | питается и от USB, так приёмник работает при настройке на столе |
| 3V3 | отдельные датчики | ток небольшой |
Отдельный BEC на 10 В и 2 А разработчики Betaflight настоятельно рекомендуют ставить на каждую плату. Зачем? Ради цифрового видео: DJI O4 Air Unit по паспорту принимает 3,7–13,2 В, и на 6S его напрямую к аккумулятору не подключить. O4 Air Unit Pro рассчитан на 7,4–26,4 В. Модули Walksnail и HDZero тоже смотрите по паспорту. Если видеомодуль греется и перезагружается в полёте, проверьте, хватает ли тока стабилизатору: на 9 В бывают BEC всего на 1 А.
Blackbox: память для логов
Blackbox записывает показания гироскопа, команды и обороты моторов. Это бортовой самописец. По логу видно, откуда вибрация, почему дрон качнуло на выходе из пике и что случилось перед падением. В требованиях Betaflight память от 8 МБ названа обязательной для всех контроллеров. Встроенной флеш-памяти на 8–16 МБ хватает на несколько минут подробного лога. На платах для самолётов и на части H743 вместо чипа распаян слот microSD, туда помещаются часы записи. Без blackbox плату брать можно, но при первой же странной вибрации пожалеете.
Распиновка и UART: что на какой порт
UART — последовательный порт с двумя линиями, TX (передача) и RX (приём). Провода перекрещиваются: TX устройства на RX контроллера и наоборот. Номера портов подписаны рядом с площадками (T2, R2 и так далее), а полная распиновка есть в инструкции к плате и на странице производителя. Один аппаратный UART обслуживает одно устройство. Исключения есть, например телеметрия FrSky может делить порт с приёмником, но для первой сборки считайте так.
| Устройство | Порт | Провода | Где включить в Betaflight |
|---|---|---|---|
| Приёмник ELRS или Crossfire | аппаратный UART | TX, RX, 5V или 4V5, GND | Ports: Serial RX, Receiver: CRSF |
| Приёмник SBUS | на F4 только площадка с инвертором | один сигнальный на RX | Ports: Serial RX, Receiver: SBUS |
| DJI O4, Walksnail, HDZero | свободный UART | TX, RX, 10V, GND | Ports: VTX (MSP + Displayport) |
| Аналоговый VTX | любой UART | один провод на TX | Ports: SmartAudio или Tramp |
| GPS | свободный UART | TX, RX, 5V, GND | Ports: GPS, плюс GPS в сборке прошивки |
| Телеметрия регулятора | RX свободного UART | провод TLM из шлейфа | Ports: ESC Sensor |
Телеметрия регулятора по отдельному проводу нужна только для тока и температуры каждого канала. RPM-фильтр получает обороты моторов по двунаправленному DShot через обычные сигнальные провода.
На F405 есть ловушка. Встроенный загрузчик процессора слушает не только USB, но и UART1 и UART3. Если на них висит приёмник или GPS, запитанные от 4V5, то при подключении USB для прошивки загрузчик может принять их сигнал за свой и перестать отвечать по USB. Выглядит это странно: без приёмника плата прошивается, с ним нет. Разработчики Betaflight советуют производителям не выводить на эти порты разъёмы для приёмника, а пилотам при сборке лучше занять их видеомодулем.
Как подключить и забиндить приёмник ELRS, включая историю с подтяжкой на SBUS-площадке, описано в статье о настройке ExpressLRS. Выбрать пульт и протокол поможет материал об аппаратуре управления, а видеосистему сравнение аналога, DJI O4, Walksnail и HDZero.
Порты можно проверить и назначить в CLI. Синтаксис serial и номера функций взяты из serial.h и cli.c релиза 2026.6.2:
resource          # какие выводы процессора за что отвечают
serial            # функции и скорости каждого порта
# приёмник на UART2: 64 = Serial RX
serial UART2 64 115200 57600 0 115200
# GPS на UART6: 2 = GPS
serial UART6 2 115200 57600 0 115200
save
После номера функции идут четыре скорости: для MSP, GPS, телеметрии (0 значит автоматически) и blackbox. Значения выше совпадают с заводскими. Если в ответ на команду пришла ошибка, значит, такого порта на вашей плате нет. Во вкладке Ports то же самое делается переключателями.
Как подключить стек
- Припаяйте к регулятору силовые провода аккумулятора и конденсатор из комплекта, плюс к плюсу. Конденсатор гасит выбросы напряжения, без него регулятор на 6S живёт недолго.
- Припаяйте фазы моторов. Порядок трёх проводов не важен: если мотор крутится не туда, это исправляется программно, в BLHeli или ESC Configurator.
- Соедините контроллер с регулятором шлейфом и поставьте контроллер на стойки с резиновыми демпферами стрелкой вперёд. Повернуть плату можно, но тогда ориентацию придётся выставить в настройках.
- Подключите приёмник, видеомодуль и GPS по таблице выше. Провода к площадкам 5V и 10V не перепутайте: 10 В на приёмнике сожгут его сразу.
- Перед первым подключением аккумулятора прозвоните тестером плюс и минус: замыкания быть не должно. Затем включите сборку через смоук-стоппер, предохранитель для первого включения.
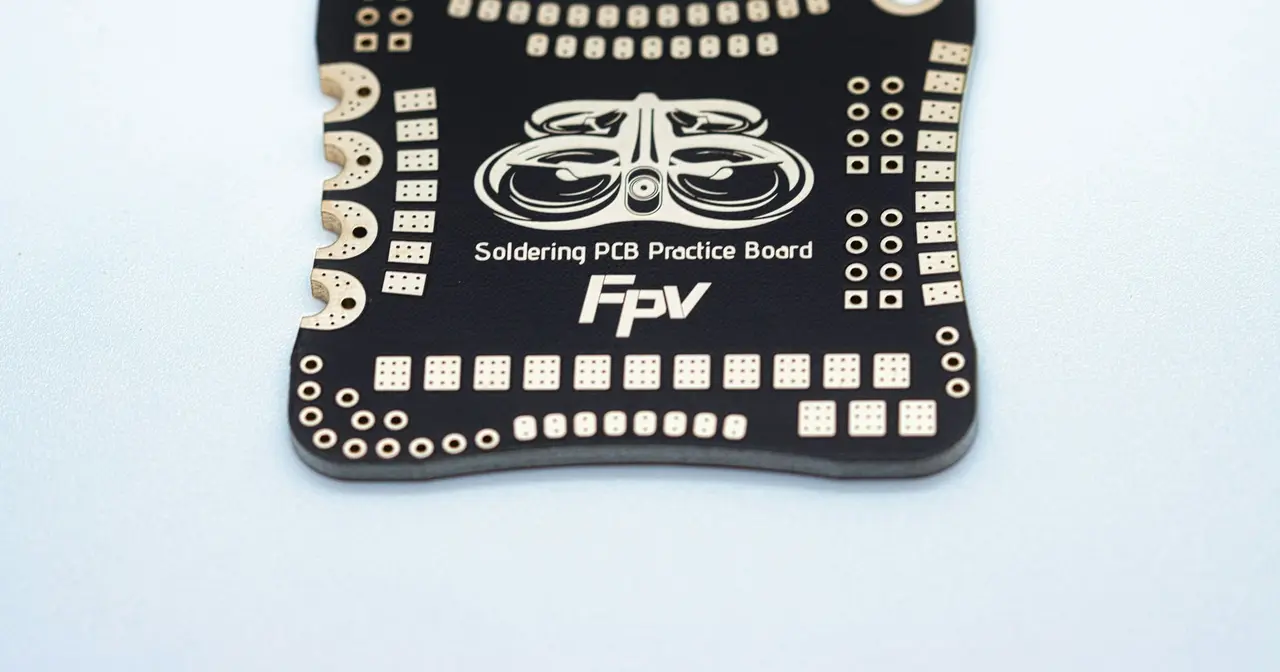
Площадки на контроллере маленькие, паяльник нужен с тонким жалом и регулировкой температуры, а флюс безотмывочный. Провода и площадки облуживают заранее. Паяльник держат на площадке секунду-две, не дольше, иначе она отслаивается от платы вместе с дорожкой, и порт пропадает насовсем.
Прошивка
Стек из коробки уже прошит. Обычно не последней версией Betaflight и без нужных вам функций. Порядок прошивки такой: в браузере на Chromium зайдите в Betaflight App, сохраните резервную копию командой diff all, во вкладке Firmware Flasher найдите плату (target), выберите стабильную версию, протокол приёмника и нужные функции и прошейте с полной очисткой памяти. Не прошивается? Зажмите кнопку BOOT при подключении USB, это режим DFU. Пошагово, со всеми вкладками и проверкой failsafe, это описано в нашей инструкции по настройке Betaflight.
Target должен точно совпадать с моделью и ревизией платы. Название есть на сайте производителя и в выводе команды version. Прошивка от соседней ревизии может оставить плату без гироскопа или без части портов.
INAV и ArduPilot вместо Betaflight
Betaflight создан для FPV-квадрокоптеров, и автопилот в нём пока только начинают делать: в версии 2026.6 вкладка с полётным планом работает лишь в симуляторе. Для самолёта, летающего крыла и полётов по точкам ставят другую прошивку.
INAV вырос из той же ветки Cleanflight, поэтому настройка покажется знакомой. Он держит высоту и позицию, возвращает модель домой и водит её по маршруту. Самолёт в стабилизированном режиме сам выравнивается в горизонт. Текущая стабильная версия 9.1.0 вышла в июле 2026 года, в конце сентября появились первые кандидаты версии 10. Навигация без модуля GPS не работает. Мультикоптеру в INAV нужен ещё и компас, самолёт в полёте берёт курс по GPS, но компас разработчики советуют ставить и ему. Под самолёт берут плату формата Wing на F405 или H743: на ней больше выходов под сервомашинки и отдельный мощный BEC для них.
ArduPilot выбирают для автоматики посложнее: аэрофотосъёмка по сетке, картографирование полей, повторяемые маршруты. Документация ArduPilot предупреждает, что на большинстве плат F4 прошивка собрана без части функций, потому что не помещается в 1 МБ. Поэтому под ArduPilot берите H743 с 2 МБ памяти.
Федеральные правила без плана полёта разрешают летать только в прямой видимости, поэтому автоматический маршрут за горизонт уже требует оформления, а дрон тяжелее 150 граммов надо поставить на учёт. Где и как можно летать, мы собрали в отдельной статье о правилах полётов.
Что купить
Для тинивупа берите AIO 25,5 мм на F405 со встроенным приёмником ELRS. Трёх- и четырёхдюймовым дронам и лёгкой «пятёрке» подойдёт стек 20×20 мм: SpeedyBee F405 Mini, по оценке Oscar Liang, обходится меньше чем в $60. Для пятидюймового фристайла нужен стек 30,5 мм на F405 с регулятором на 50–55 А под 6S, ICM-42688-P, флеш-памятью и BEC на 10 В. В обзоре Oscar Liang за октябрь 2026 года в бюджетных лидерах стек GEPRC Taker F405 BLS 50A. Самолёту на INAV или ArduPilot нужна плата H743 формата Wing с GPS. H7 не обязательно дорогой: Holybro Kakute H7 V2 в официальном магазине продаётся за $52, правда, теперь только под заказ.
Рублёвых цен по этим моделям в российских магазинах мы на начало ноября 2026 года не нашли, цены выше в долларах с официальных сайтов и обзоров.
Источники
- Betaflight: Manufacturer Design Guidelines — гироскопы, BEC, blackbox, UART и DFU, таблица циклов PID (англ., GitHub, август 2026)
- Betaflight: Hardware Policy — F411 и BMI270 в новых платах (англ., GitHub)
- Betaflight 2026.6 Release Notes — CAN и DroneCAN, гироскоп IIM-42652 (англ.)
- Исходный код Betaflight 2026.6.2: команда serial (англ., GitHub)
- Исходный код Betaflight 2026.6.2: функции портов и скорости по умолчанию (англ., GitHub)
- Oscar Liang: Flight Controller Explained — How to Choose the Best FC for FPV Drones (англ., октябрь 2026)
- SpeedyBee F405 V5 OX32 55A 30x30 Stack — характеристики (англ.)
- Holybro Kakute H7 V2 — характеристики и цена (англ.)
- DJI O4 Air Unit — характеристики, входное напряжение (англ.)
- INAV 9.1.0 — примечания к выпуску (англ., GitHub, июль 2026)
- INAV 7.0.0 Release Notes — последняя версия для F411 (англ., GitHub)
- ArduPilot: Firmware Limitations — урезанные сборки для плат с 1 МБ (англ.)
- ArduPilot: APM 2.5 and 2.6 Overview — последние версии для APM (англ.)
- Unmanned Tech: Contrôleur de vol F4 vs F7 vs H7 : lequel vous faut-il ? (франц., март 2026)
- IntoFPV: инверсия SBUS на F4 и F7 (англ., форум)
Актуально на 3 ноября 2026 года.
Частые вопросы
Какой полётный контроллер купить новичку для 5-дюймового дрона?
Стек 30,5×30,5 мм на процессоре F405 с регулятором 4-в-1 на 50–55 А под 6S. Проверьте, что гироскоп ICM-42688-P, на плате есть флеш-память для blackbox от 8 МБ и отдельный BEC на 9–10 В для цифрового видео. Летать такой стек будет так же, как контроллер на H743.
Чем F405 отличается от F722 и H743?
Частотой процессора (168, 216 и 480 МГц), объёмом памяти и числом UART. Для Betaflight на обычном квадрокоптере разницы в полёте почти нет. H743 нужен, когда портов много, когда моторов больше четырёх или когда вы ставите ArduPilot, которому на платах с 1 МБ памяти не хватает места под все функции.
Можно ли прошить полётный контроллер с телефона?
Да, если это Betaflight. Сборка Betaflight App для Android в версии 2026.6 прошивает контроллер по кабелю USB OTG, включая режим DFU. Порядок тот же, что на компьютере, подробно он описан в нашей инструкции по настройке Betaflight.
Почему контроллер не определяется при прошивке?
Чаще всего дело в драйвере на Windows или в кабеле, который умеет только заряжать. Переведите плату в режим DFU кнопкой BOOT. Если к UART1 или UART3 на F405 подключён приёмник или GPS, отпаяйте его на время: загрузчик процессора может принять его сигнал за попытку прошивки по этому порту и перестать слушать USB.