Телеметрия простыми словами значит измерение на расстоянии. Датчик находится на объекте, а показания по каналу связи приходят туда, где сидит человек: так данные получают со спутников, метеостанций и из организма пациента. Слово составлено из греческих корней «далеко» и «измеряю». В радиоуправлении телеметрия означает данные, которые модель шлёт обратно на пульт прямо в полёте: напряжение аккумулятора, силу сигнала, качество связи, ток, высоту, координаты и режим. Включается она в три шага: линия TX контроллера идёт на RX приёмника, в Betaflight включён Telemetry output, на пульте выполнен поиск датчиков. После этого на пульте настраиваются голосовые тревоги о просевшей батарее и слабой связи.
Версии в тексте: Betaflight 2026.6.2, ExpressLRS 4.1.0, EdgeTX 2.12.5. Актуально на ноябрь 2026 года.
Что значит слово и причём здесь дрон
Большая советская энциклопедия определяет телеметрию как то же, что телеизмерение: передачу измерительной информации на расстояние в понятном оператору виде. Там же сказано, что данные с удалённых объектов обычно идут по радио, и тогда говорят о радиотелеметрии. Именно ею и занимается пульт с моделью.
Обычное радиоуправление работает в одну сторону: пульт командует, приёмник слушает. Телеметрии нужен обратный канал, поэтому передатчик и приёмник обязаны уметь и передавать, и принимать. Старые приёмники без него ничего не сообщат, какой бы контроллер ни стоял на борту. Запросы «телеметрия бпла» и «телеметрия fpv» про одно и то же: бортовые данные на земле у пилота.
Какие данные приходят на пульт
Часть данных рождается сама, вообще без контроллера: приёмник и модуль передатчика меряют качество радиолинка. Остальное отдаёт полётный контроллер, если к нему подключён нужный датчик. Названия ниже взяты из EdgeTX, единицы сверены с исходным кодом и спецификацией CRSF.
| Датчик в EdgeTX | Что показывает | Единица | Кто измеряет |
|---|---|---|---|
| 1RSS, 2RSS | сила сигнала на дроне, антенны 1 и 2 | дБм | приёмник |
| RQly | качество связи от пульта к дрону | % | приёмник |
| RSNR | отношение сигнал/шум на дроне | дБ | приёмник |
| RFMD | режим, то есть packet rate | номер | приёмник |
| TPWR | мощность передатчика | мВт | модуль пульта |
| TRSS, TQly, TSNR | те же показатели в обратную сторону | дБм, %, дБ | модуль пульта |
| RxBt | напряжение аккумулятора | В, шаг 0,1 | контроллер |
| Curr | ток | А, шаг 0,1 | контроллер, нужен датчик тока |
| Capa, Bat% | израсходовано и остаток | мА·ч, % | контроллер |
| GPS, GSpd, Alt, Sats, Hdg | координаты, скорость, высота, спутники, курс | км/ч, м | модуль GPS |
| Ptch, Roll, Yaw | углы наклона | радианы | контроллер |
| FM | режим полёта | строка | контроллер |
Поле FM в Betaflight выглядит как ACRO, ANGL, HOR или !FS! при failsafe. На земле к нему добавляется символ: * значит готов к армингу, ! значит арминг запрещён.
В RxBt контроллер по умолчанию отдаёт полное напряжение батареи. Команда set report_cell_voltage = ON заменит его на среднее значение на банку, и тогда порог не придётся пересчитывать под 4S и 6S.
RSSI и LQ: как читать
Link Quality (LQ, на пульте RQly) считает пакеты. В ExpressLRS это доля принятых пакетов из последних 100, слоты телеметрии в подсчёт не входят, это видно в коде приёмника. 100 % значит, что дошло всё.
RSSI мерит громкость сигнала в дБм. Шкала начинается от нуля и идёт в минус, жёсткий предел составляет −130 дБм. Разработчики ELRS объясняют разницу так: RSSI говорит, насколько громко с вами разговаривают, а LQ говорит, сколько слов вы разобрали. Рядом сработал гудок? Громкость собеседника прежняя, а слово потеряно.
Отсюда практика чтения. LQ падает, RSSI в норме: мешает помеха, например видеопередатчик на борту или Wi-Fi рядом. Оба падают вместе: вы улетаете за предел, пора разворачиваться. Опасен случай, когда LQ держится на 100, а RSSI подошёл к пределу. Разработчики прямо предупреждают: LQ в такой момент обваливается очень быстро.
Каким должен быть RSSI? Единого числа нет, у каждого режима свой предел чувствительности. ExpressLRS советует ставить предупреждение на 5–10 дБ выше предела.
| Режим ELRS 4.x, 2,4 ГГц | RFMD | Предел | Порог предупреждения |
|---|---|---|---|
| 50Hz | 21 | −115 дБм | от −110 до −105 дБм |
| 150Hz | 24 | −112 дБм | от −107 до −102 дБм |
| 250Hz | 27 | −108 дБм | от −103 до −98 дБм |
| 500Hz | 29 | −105 дБм | от −100 до −95 дБм |
| F500, F1000 | 32, 33 | −104 дБм | от −99 до −94 дБм |
В OSD Betaflight LQ выводится парой вроде 27:100: режим, затем проценты. Номера RFMD в 4.x изменились, старые таблицы от 3.x не подходят.
У SNR единого нормального значения тоже нет. Он зависит от режима, скачет от пакета к пакету, а в режимах FLRC (F500, F1000, D250, D500) всегда равен нулю. Поле RSSI в процентах разработчики ELRS использовать не советуют: без выбранного RSSI-канала Betaflight растягивает на проценты весь диапазон от −130 до 0 дБм, и понять по такому числу запас невозможно. Оно остаётся для случаев, когда другого поля нет.
Telem Ratio: чем платим за телеметрию
В ELRS радиоканал один, и пакеты в нём идут по очереди. Telem Ratio задаёт, какой пакет отдаётся обратному направлению. На этом слоте модуль молчит и слушает эфир, так что каждая доля телеметрии отнимается у частоты управления. Как выбрать значение, рассказано в статье о настройке ExpressLRS, здесь посчитаем цену.
| Telem Ratio при 250 Гц | Пакетов телеметрии в секунду | Остаётся команд в секунду | Полоса для данных |
|---|---|---|---|
| 1:128 | 2,0 | 248,0 | 39 бит/с |
| 1:64 (это и есть Std) | 3,9 | 246,1 | 78 бит/с |
| 1:16 | 15,6 | 234,4 | 547 бит/с |
| 1:8 | 31,2 | 218,8 | 1172 бит/с |
| 1:2 | 125,0 | 125,0 | 4922 бит/с |
Полоса взята из таблицы разработчиков, число команд посчитано вычитанием. Std в прошивке 4.1 означает 1:128 для 500 Гц и всех режимов FLRC, 1:64 для 250 Гц, 1:32 для 150 Гц и 100Hz Full, 1:16 для 50 Гц.
Пакеты делятся на два сорта. Статистика связи (LINK) доступна всегда, прошивка старается отправлять её хотя бы раз в 512 мс. Данные контроллера (DATA) занимают остальные слоты и идут с низким приоритетом, поэтому при редкой телеметрии первыми начинают ползти координаты GPS. Режим Race выключает телеметрию на время арминга. Значит, рассчитывать в Race на голосовые тревоги о батарее в полёте нельзя, следить придётся по OSD.
Какой протокол что умеет
Провод от приёмника к контроллеру определяет, как вернётся телеметрия. Про выбор самой аппаратуры написано в статье как выбрать аппаратуру управления, здесь только обратный канал. Параметры порта взяты из исходников Betaflight 2026.6.2.
| Система | Провода до контроллера | Порт | Телеметрия |
|---|---|---|---|
| CRSF: ELRS, Crossfire | 2, TX и RX | 420 000 бод, без инверсии | внутри того же UART |
| FrSky S.Port | 1 плюс отдельный SBUS | 57 600 бод, инверсия, полудуплекс | отдельный порт Telemetry Output |
| FrSky F.Port | 1 | 115 200 бод, 8N1, полудуплекс | внутри того же провода |
| FlySky iBUS | сигнал SERVO и сигнал SENS | 115 200 бод, полудуплекс на линии телеметрии | порт SENS, в Ports функция IBUS |
| SBUS | 1 | 100 000 бод, 8E2, инверсия | нет |
CRSF самый простой случай: спецификация TBS описывает на борту две линии в полном дуплексе без инверсии. Отдельный порт телеметрии не нужен, в Betaflight CRSF не требует выбирать Telemetry Output на вкладке Ports. Спецификация называет скорость 416 666 бод, а Betaflight по умолчанию работает на 420 000, как и приёмники ELRS. Между пультом и модулем картина другая: там обычно один провод в полудуплексе, но это забота самого пульта. Оторвался провод от TX контроллера к RX приёмника? Управление работает, а данных контроллера на пульте нет.
S.Port у FrSky инвертирован, и на контроллере с процессором F4 напрямую он не подключается: встроенного инвертора у F4 нет, подробности в статье о полётном контроллере. На F7 и H7 хватает одного провода на TX порта. Настраивают его через tlm_halfduplex (включён по умолчанию) и tlm_inverted. У второго логика обратная: для SmartPort значение ON снимает инверсию, оно нужно для приёмников с выведенным неинвертированным сигналом.
F.Port объединяет SBUS и S.Port в одну линию. В Betaflight нужны set serialrx_provider = FPORT и set serialrx_halfduplex = ON. Сигнал на выводе S.Port приёмника обычно инвертирован, и на F4 документация ArduPilot советует внешний инвертор или неинвертированную площадку, если приёмник её имеет.
FlySky FS-iA6B по инструкции производителя двусторонний приёмник с протоколом AFHDS 2A. Каналы он отдаёт через порт SERVO, а датчики подключаются к порту SENS, тоже на шине i-BUS. В Betaflight линия телеметрии всегда работает как двунаправленная, а список передаваемых значений задаёт ibus_sensor. В документации INAV описано подключение: один провод от TX порта к SENS.
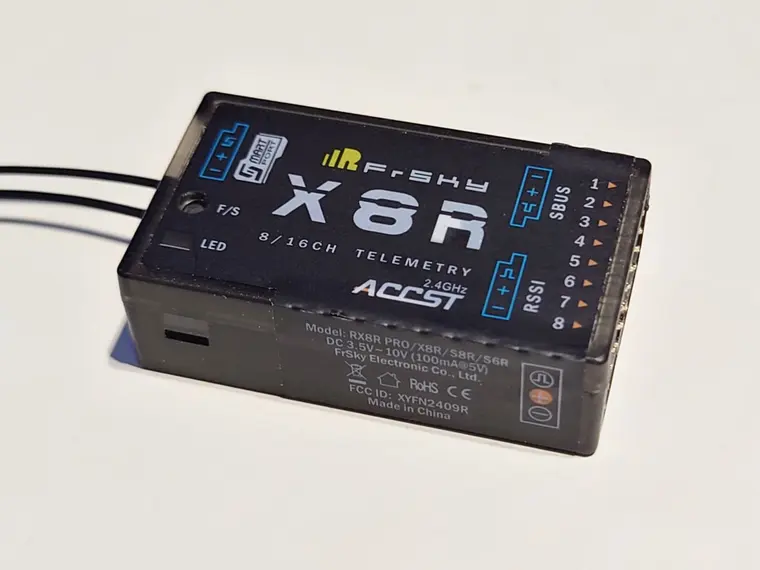
SBUS телеметрии не несёт вовсе. Приёмник с портом SBUS может иметь телеметрию, но она идёт другим проводом: на корпусе FrSky X8R рядом подписаны SBUS и Smart Port. Futaba решила задачу иначе и сделала порт S.BUS2 с двусторонним обменом. ArduPilot прямо пишет: хотите телеметрию с ELRS, подключайте CRSF; SBUS годится только без неё.
Настройка в Betaflight
В Betaflight App откройте вкладку Receiver, раздел Telemetry, и включите переключатель Telemetry output. На свежей конфигурации он включается сам: при первой загрузке прошивка активирует эту функцию, если она есть в сборке. В CLI то же самое выглядит так:
feature TELEMETRY
set serialrx_provider = CRSF
set serialrx_inverted = OFF
set serialrx_halfduplex = OFF
set report_cell_voltage = ON    # необязательно: RxBt станет напряжением на банку
save
Названия ниже проверены по исходникам тега 2026.6.2. В старых инструкциях встречается telemetry_inverted: так параметр называется в INAV, в Betaflight он tlm_inverted.
| Параметр | По умолчанию | Что делает |
|---|---|---|
tlm_halfduplex |
ON | один провод для S.Port и других протоколов на отдельном порту |
tlm_inverted |
OFF | меняет полярность линии телеметрии |
report_cell_voltage |
OFF | RxBt как среднее на банку |
telemetry_disabled_voltage, _lat_long, _mode и другие |
OFF | убирает лишнее из потока, чтобы быстрее шло нужное |
crsf_use_negotiated_baud |
OFF | согласование скорости CRSF, с ELRS не используется |
crsf_tlm_accgyro |
OFF | сырые данные гироскопа и акселерометра, нужен CRSF v3 |
RxBt появится, только если в контроллере настроен датчик напряжения, а Curr и Capa потребуют датчик тока: Betaflight ставит кадр батареи в расписание лишь при этих условиях. Ещё одна мелочь для протоколов с отдельным портом: если телеметрия делит его с другой функцией, она работает только при арминге.
Поле RSSI Channel на вкладке Receiver оставьте в Disabled: RSSI и LQ уже приходят по CRSF, разработчики ELRS отдельно просят не выбирать канал. Какие поля вывести в очки, написано в статье о настройке Betaflight.
INAV включает телеметрию той же командой feature TELEMETRY. В ArduPilot приёмник садится на UART с SERIALx_PROTOCOL = 23 и RSSI_TYPE = 3, соединение обязательно полнодуплексное. Для наземных станций существует MAVLink, лёгкий протокол сообщений между дроном и программой вроде Mission Planner, а ELRS умеет работать и в таком режиме.
EdgeTX: датчики, тревоги, голос
Подключите аккумулятор к дрону, дождитесь связи, откройте настройки модели, страницу Telemetry, нажмите Discover New и подождите, пока заполнится список. Значения чёрного цвета обновляются, красные перестали приходить. Если список устарел, удалите датчики и найдите их заново: так советуют разработчики ELRS.
Блок Rx-Stats на той же странице задаёт тревоги связи. EdgeTX рекомендует 45 для Low alarm и 42 для Critical alarm. Для ELRS и Crossfire блок называется Rqly: в коде EdgeTX значением «RSSI» для этих тревог служит именно качество связи в процентах. Голос «RF signal low» при таких модулях означает RQly ниже 45, дБм тут ни при чём. Отдельную тревогу по 1RSS или по RQly с более высоким порогом можно сделать логическим переключателем.
Тревога по батарее собирается из двух строк: логический переключатель и специальная функция. Пример для 4S: порог 14,0 В соответствует 3,5 В на банку, ниже которых LiPo под нагрузкой лучше не разряжать.
| Экран | Строка | Значения |
|---|---|---|
| Logical Switches | L01 | Function a<x, V1 RxBt, V2 14.0, Delay 3.0 |
| Special Functions | SF1 | Switch L01, Function Play Value, Value RxBt, Repeat 10s |
Задержка нужна, чтобы просадка на резком газе не поднимала ложную тревогу. В руководстве EdgeTX приведён пример с 10 секундами, Oscar Liang использует 3. Эти таблицы мы собрали по руководству, на пульте они не проверялись.
OSD, телеметрия, Blackbox
Три инструмента часто путают, хотя данные у них похожие.
| OSD | Телеметрия на пульте | Blackbox | |
|---|---|---|---|
| Где видно | в очках | на экране пульта и голосом | на компьютере после посадки |
| Канал | видео | радио управления, обратно | память контроллера или SD |
| Нужно для | полёта с очками | полёта без очков, самолётов, голосовых тревог | настройки PID, разбора аварии |
| Откажет, если | пропало видео | Telem Ratio Off, Race при арминге | нет места в памяти |
В Betaflight предупреждения OSD настраиваются параметрами osd_link_quality_alarm (по умолчанию 80), osd_rssi_dbm_alarm (−60) и osd_rsnr_alarm (4). Значение −60 дБм Oscar Liang считает слишком высоким: на 250 Гц он использует −98 и LQ 70. В Blackbox тоже пишется RSSI, так что после аварии видно, что случилось со связью.
Телеметрия и failsafe
Телеметрия не управляет безопасностью, она предупреждает. Failsafe срабатывает на контроллере, когда перестают приходить каналы управления, а обратный канал тут ни при чём. Как это работает у ELRS, описано в статье о настройке. Потеря телеметрии не отключит моторы и не вернёт дрон домой.
Фраза «Telemetry Lost» говорит о пакетах в сторону пульта. Команды в этот момент могут идти нормально, поэтому она не повод паниковать, но повод посмотреть на дрон. Сам модуль ELRS тянет паузу перед этим сообщением до 3 секунд, причём тем меньше, чем ниже был последний LQ.
Польза телеметрии в том, что она сообщает заранее: RQly падает, напряжение садится, а управление пока работает. Предупреждение пришло, пилот разворачивается, failsafe не нужен.
Если телеметрия не работает
| Что видно | Причина | Что делать |
|---|---|---|
| Датчиков нет совсем, в шапке ELRS нет буквы C | Telem Ratio в положении Off | поставить Std |
| RQly и 1RSS есть, RxBt нет | контроллер не шлёт данные | проверить провод TX контроллера на RX приёмника, Telemetry output, датчик напряжения |
| Значения красные | перестали обновляться | проверить связь, повторить Discover New |
| GPS обновляется рывками | мало слотов | поднять Telem Ratio, например до 1:16 |
| На S.Port пусто, на F4 | нет инверсии | площадка с инвертором или неинвертированный сигнал |
| В OSD нет LQ | выбран RSSI-канал | выставить RSSI Channel в Disabled и перезагрузить контроллер |
Источники
- Betaflight: Telemetry, поля CRSF и режимы полёта (англ.)
- TBS: спецификация протокола CRSF (англ.)
- ExpressLRS: Signal Health, RSSI, LQI и пределы чувствительности (англ.)
- ExpressLRS: Telemetry Bandwidth, полоса по режимам (англ.)
- Руководство EdgeTX: Telemetry (англ.)
- Руководство EdgeTX: тревога по напряжению (англ.)
- Oscar Liang: LQ, RSSI и SNR (англ., май 2026)
- Большая советская энциклопедия: Телеметрия
Частые вопросы
Что такое телеметрия простыми словами?
Это измерение на расстоянии: датчик стоит на объекте, а показания приходят человеку по каналу связи. Модель в полёте сообщает на пульт, сколько осталось в батарее, насколько устойчива связь и где она находится.
Что такое RSSI и каким он должен быть в FPV?
RSSI показывает силу принятого сигнала в дБм: чем ближе к нулю, тем сильнее. Единой нормы нет, предел зависит от режима. У ExpressLRS на 250 Гц предел чувствительности равен −108 дБм, поэтому тревогу разумно задать в районе от −103 до −98 дБм.
Что важнее, RSSI или LQ?
LQ показывает, сколько пакетов дошло, и это прямая оценка связи прямо сейчас. RSSI показывает запас: LQ долго держится высоким, а у границы дальности падает очень быстро. Разработчики ExpressLRS советуют при выборе одного показателя брать LQ, а лучше выводить оба.
Почему не работает телеметрия на пульте?
Сначала проверьте, что Telem Ratio в Lua-скрипте ELRS не стоит в положении Off. Затем запустите на пульте поиск датчиков, кнопка Discover New. Если RQly и 1RSS есть, а RxBt нет, данных не отдаёт контроллер: проверьте провод от TX контроллера к RX приёмника и переключатель Telemetry output на вкладке Receiver.
Есть ли телеметрия в SBUS?
Нет. SBUS идёт от приёмника к контроллеру по одному проводу и обратного канала не имеет. У приёмников FrSky телеметрия идёт отдельным проводом S.Port, а у Futaba для неё сделан порт S.BUS2. Если нужен один порт на всё, используют CRSF или F.Port.